When r-iota supervises a solution, its tasks go to the to-do lists of their actors. TASKS says what happens on the field for each of them: the values they report, the path an actor walks, whether a task waits for its actor or is taken at once. It appears once the scenario holds simulated tasks.
01
One group per situation
A process exists only once a deduction answered a situation. The simulations are therefore saved by situation (the actualities and risks active then), task and actor: the next deduction of the same situation finds them again, whatever identifiers it gives. Each group says whether it is Played now or Not played now, and Delete all forgets its simulations. They are not part of the story: the timeline neither shows nor replays them.
02
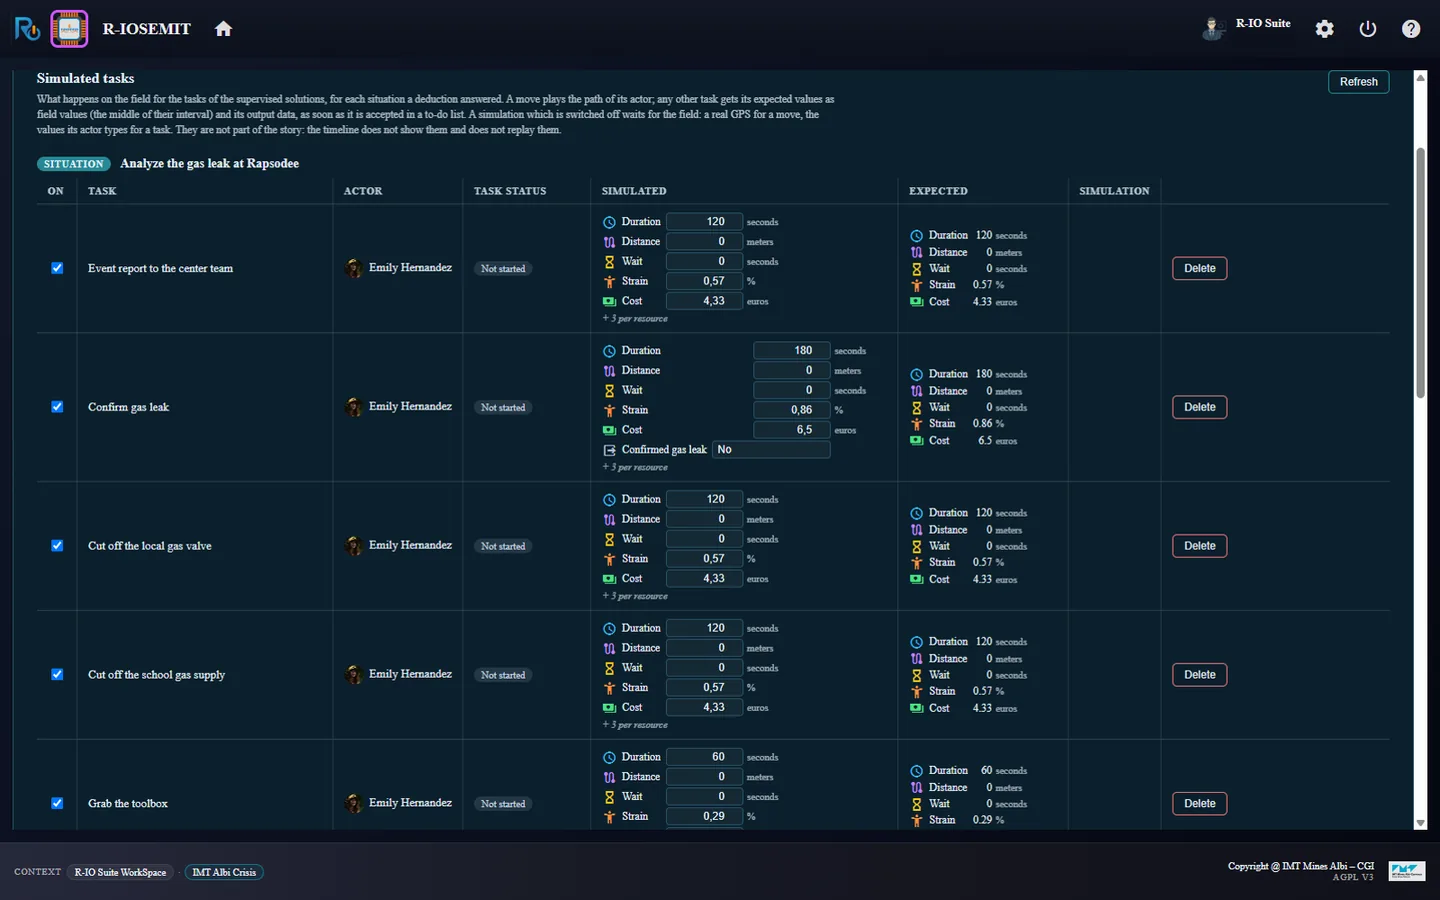
The columns of a task
On: checked, the task is simulated and r-iosemit gives its field values when it is accepted (the path of its actor for a move); unchecked, the task is real: its actor types the values, or a real GPS reports the move.
Auto and Outcome: see below.
Task, Actor (r-io suite for a wait, run by the workflow engine) and Task status as in the to-do lists, including tasks done before by the preventive procedure and tasks ignored when the corrective took over.
Simulated and Expected: the indicators of the KPIL script of the project and the outputs of the task. A simulated value is the middle of the expected interval by default and can be changed here, as can an output; a changed value is kept for the next supervision.
03
Auto tasks
A task marked Auto does not wait for its actor: it is accepted as soon as the process reaches it and ends after its field duration, Done, Error or Reject (at once). The clock of the use case is brought to its end first, the steps of the story met on the way played before. A wait of the process ends at its planned end the same way. In the Play box of TIMELINE, Tasks › Auto takes every task at once, with field values As expected, Random, Always below or Always above within a margin, and can keep the values changed in TASKS.
04
Moves
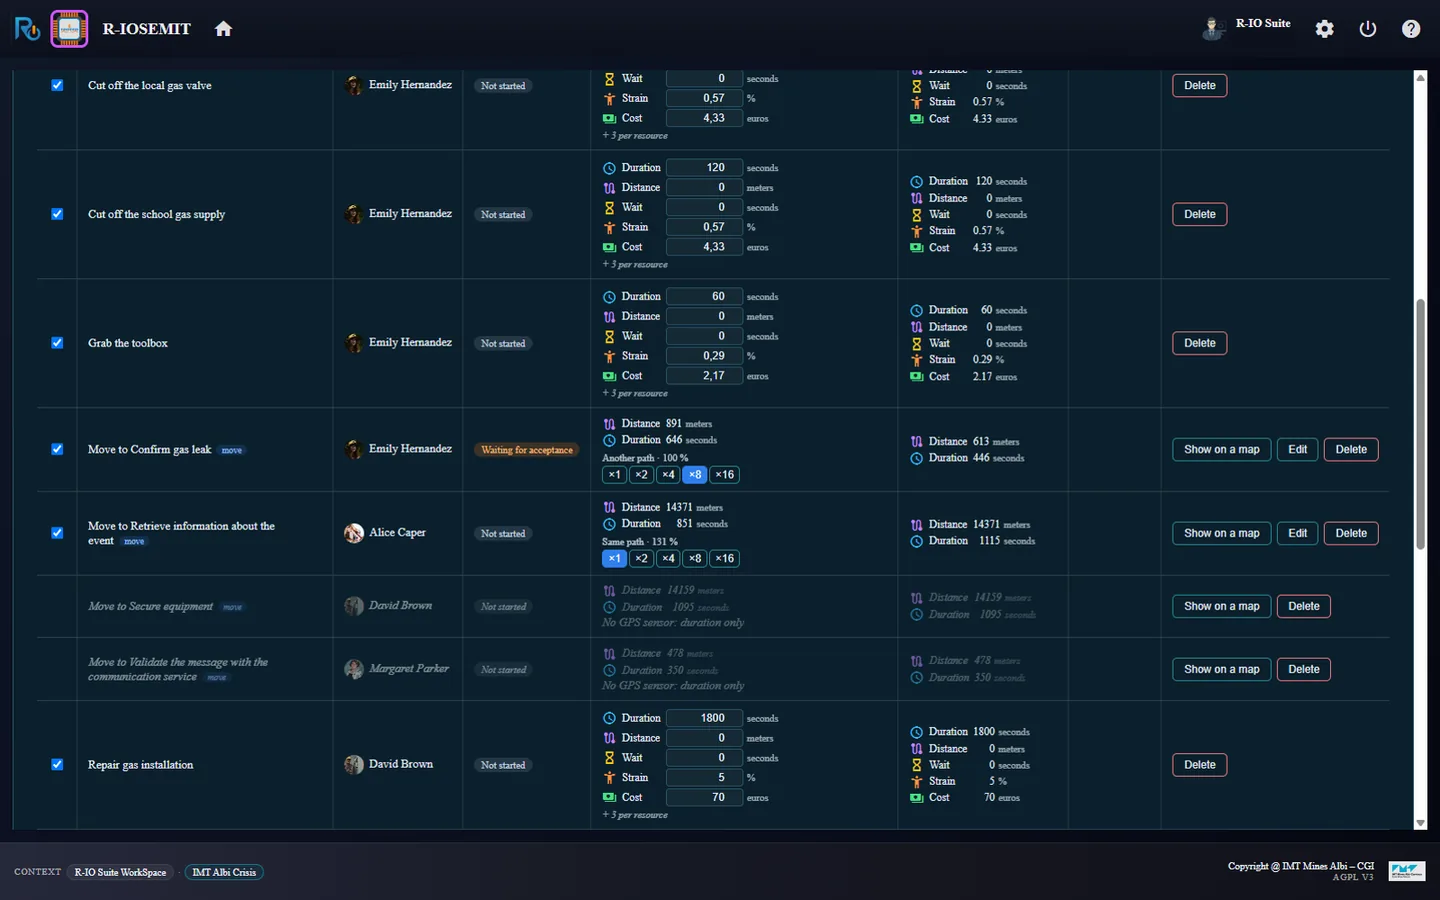
For a move task, Edit chooses what the actor does: the Same path faster or slower, Another path to the same destination, or Gets lost and ends elsewhere, at a pace of 50 to 200 % of the expected one and a speed of ×1 to ×16 for the simulation. The move is played as GPS positions of the actor; an actor without a GPS only has the duration of its move measured. Show on a map draws the expected path and the simulated one.
05
What a task sent
Once a simulated task is over, the tooltip of its values sent state lists the sensor values it sent at its end: a task that leaves a resource in a state (a barbecue put out) sends the value of the sensor that gives this state, then holds it, as on the field. These task effects are drawn on the row Expected effects from the tasks under the timeline and can make the playback switch tracks (see Forks and tracks).
06
Use case: IMT Albi Crisis field tasks
The field tasks walkthrough of IMT Albi Crisis shows the whole table: an output set by hand, a move played on another path, a task switched off to be done for real. In Orléans Flood Crisis, the closure, inspection and reopening tasks run in Auto and the waits end at their planned end; in the Barbecue, Paul and Julie walk to the barbecue or to the pool and do their tasks on their own.
r-iosemit, TASKS: each task with its actor, its status, the expected indicators and the simulated values.A move row: the expected path (613 m, 446 s) and the simulated one (891 m, 646 s), played 8 times faster.
r-iosemit plays the field, not r-io suite. No r-io suite application calls it or knows that it exists: for r-io suite, every event it plays is a real one. It reads the knowledge base of r-io suite (states, positions, alerts, risks, tasks) to choose its tracks and to record its runs, without ever writing what it reads. It acts only through the channels of the field: the sensors (their datasets, planned values, GPS moves and forecasts published as a provider would), the messaging sensors, the human-task service for the simulated tasks, and the clock API of the use case once the operator opened it in r-ioga (Edit project › Use case clock › Allow remote clock control).
A few authoring items act on the knowledge space directly, and the dialogs say so: a planned risk level (like the Potentialities Management slider), a referenced actuality (a FREEZE actuality made ACTIVE, or a clone of a REFERENCE one), Previous step and Restart (they restore a checkpoint of the knowledge space kept by the server) and Replay (it writes the supervision settings of a run back, after a warning).
Quand r-iota supervise une solution, ses tâches vont dans les listes de tâches de leurs acteurs. TASKS dit ce qui se passe sur le terrain pour chacune : les valeurs qu’elle rapporte, le trajet que marche un acteur, si une tâche attend son acteur ou est prise aussitôt. Il apparaît dès que le scénario contient des tâches simulées.
01
Un groupe par situation
Un processus n’existe qu’une fois qu’une déduction a répondu à une situation. Les simulations sont donc sauvegardées par situation (les actualités et risques actifs alors), tâche et acteur : la déduction suivante de la même situation les retrouve, quels que soient les identifiants qu’elle donne. Chaque groupe indique s’il est Played now ou Not played now, et Delete all oublie ses simulations. Elles ne font pas partie de l’histoire : la frise ne les montre ni ne les rejoue.
02
Les colonnes d’une tâche
On : cochée, la tâche est simulée et r-iosemit donne ses valeurs terrain quand elle est acceptée (le trajet de son acteur pour un déplacement) ; décochée, la tâche est réelle : son acteur saisit les valeurs, ou un vrai GPS rapporte le déplacement.
Auto et Outcome : voir plus bas.
Task, Actor (r-io suite pour une attente, exécutée par le moteur de workflow) et Task status comme dans les listes de tâches, y compris les tâches déjà faites par la procédure préventive et les tâches ignorées quand le correctif a pris le relais.
Simulated et Expected : les indicateurs du script KPIL du projet et les sorties de la tâche. Une valeur simulée est par défaut le milieu de l’intervalle attendu et se modifie ici, comme une sortie ; une valeur modifiée est gardée pour la supervision suivante.
03
Tâches Auto
Une tâche marquée Auto n’attend pas son acteur : elle est acceptée dès que le processus l’atteint et se termine après sa durée terrain, Done, Error ou Reject (aussitôt). L’horloge du cas d’usage est d’abord amenée à sa fin, les étapes de l’histoire rencontrées en chemin étant jouées avant. Une attente du processus se termine de la même façon à sa fin prévue. Dans la boîte Play de TIMELINE, Tasks › Auto prend toutes les tâches aussitôt, avec des valeurs terrain As expected, Random, Always below ou Always above dans une marge, et peut garder les valeurs modifiées dans TASKS.
04
Déplacements
Pour une tâche de déplacement, Edit choisit ce que fait l’acteur : le Same path plus vite ou plus lentement, Another path vers la même destination, ou Gets lost et finit ailleurs, à une allure de 50 à 200 % de l’allure attendue et une vitesse de ×1 à ×16 pour la simulation. Le déplacement est joué en positions GPS de l’acteur ; pour un acteur sans GPS, seule la durée du déplacement est mesurée. Show on a map trace le trajet attendu et le trajet simulé.
05
Ce qu’une tâche a envoyé
Une fois une tâche simulée terminée, l’infobulle de son état values sent liste les valeurs de capteur envoyées à sa fin : une tâche qui laisse une ressource dans un état (un barbecue éteint) envoie la valeur du capteur qui donne cet état, puis la tient, comme sur le terrain. Ces effets de tâche sont tracés sur la ligne Expected effects from the tasks sous la frise et peuvent faire changer la lecture de piste (voir Fourches et pistes).
06
Cas d’usage : tâches terrain d’IMT Albi Crisis
Le parcours des tâches terrain d’IMT Albi Crisis montre tout le tableau : une sortie fixée à la main, un déplacement joué sur un autre trajet, une tâche décochée pour être faite en vrai. Dans Orléans Flood Crisis, les tâches de fermeture, d’inspection et de réouverture tournent en Auto et les attentes se terminent à leur fin prévue ; dans le Barbecue, Paul et Julie marchent vers le barbecue ou la piscine et font leurs tâches d’eux-mêmes.
r-iosemit, TASKS : chaque tâche avec son acteur, son statut, les indicateurs attendus et les valeurs simulées.Une ligne de déplacement : le trajet attendu (613 m, 446 s) et le trajet simulé (891 m, 646 s), joué 8 fois plus vite.
r-iosemit joue le terrain, pas r-io suite. Aucune application r-io suite ne l’appelle ni ne sait qu’il existe : pour r-io suite, chaque événement qu’il joue est réel. Il lit la base de connaissances de r-io suite (états, positions, alertes, risques, tâches) pour choisir ses pistes et enregistrer ses runs, sans jamais écrire ce qu’il lit. Il agit seulement par les canaux du terrain : les capteurs (leurs jeux de données, valeurs planifiées, déplacements GPS et prévisions publiées comme par un fournisseur), les capteurs de messagerie, le service des tâches humaines pour les tâches simulées, et l’API d’horloge du cas d’usage une fois que l’opérateur l’a ouverte dans r-ioga (Edit project › Use case clock › Allow remote clock control).
Quelques éléments de construction agissent directement sur l’espace de connaissances, et les boîtes de dialogue le disent : un niveau de risque planifié (comme le curseur de Potentialities Management), une actualité référencée (une actualité FREEZE rendue ACTIVE, ou un clone d’une actualité REFERENCE), Previous step et Restart (ils restaurent un point de reprise de l’espace de connaissances gardé par le serveur) et Replay (il réécrit les réglages de supervision d’un run, après un avertissement).